

 MITSUBISHI
 ADVANTECH
 PANASONIC
 OMRON
 PC MINI
 DELTA
 INOVANCE
 LEADSHINE
 SAMWON
 YASKAWA
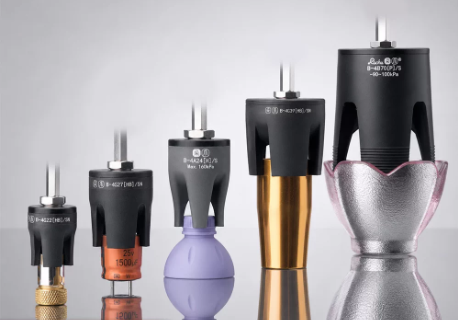
【Móng vuốt mềm bốn ngón】Cảm giác mềm mại, tay cầm linh hoạt, hỗ trợ linh hoạt, hỗ trợ bên trong, kẹp bên ngoài, cốc hút chân không, móng vuốt cốc hút chống tĩnh điện
11.555.666₫
【Móng vuốt mềm bốn ngón】 Cảm giác mềm mại, tay cầm linh hoạt, hỗ trợ linh hoạt, hỗ trợ bên trong, kẹp bên ngoài, cốc hút chân không, móng vuốt cốc hút chống tĩnh điện Móng vuốt mềm bốn ngón là một dạng cơ cấu gắp linh hoạt được thiết kế để tăng khả năng tiếp xúc và giữ các sản phẩm có nhiều hình dạng khác nhau. Với nhiều điểm tiếp xúc và vật liệu mềm, loại Soft Gripper 4 ngón có thể phù hợp với các ứng dụng cần gắp sản phẩm nhẹ nhàng, hạn chế trầy xước và thích ứng với hình dạng vật thể.
【Móng vuốt mềm bốn ngón】 Cảm giác mềm mại, tay cầm linh hoạt, hỗ trợ linh hoạt, hỗ trợ bên trong, kẹp bên ngoài, cốc hút chân không, móng vuốt cốc hút chống tĩnh điện
Móng vuốt mềm bốn ngón là một dạng cơ cấu gắp linh hoạt được thiết kế để tăng khả năng tiếp xúc và giữ các sản phẩm có nhiều hình dạng khác nhau. Với nhiều điểm tiếp xúc và vật liệu mềm, loại Soft Gripper 4 ngón có thể phù hợp với các ứng dụng cần gắp sản phẩm nhẹ nhàng, hạn chế trầy xước và thích ứng với hình dạng vật thể.
Ngoài kiểu kẹp bằng bốn ngón, hệ thống có thể kết hợp với giác hút chân không, cốc hút mềm, cốc hút chống tĩnh điện, cơ cấu hỗ trợ bên trong và kẹp bên ngoài, tạo thành giải pháp gắp linh hoạt cho robot, cobot và máy tự động.
1. Tổng quan nhanh về móng vuốt mềm bốn ngón
| Hạng mục | Thông tin |
|---|---|
| Tên sản phẩm | Móng vuốt mềm bốn ngón / 4-Finger Soft Gripper |
| Chức năng | Gắp, giữ và định vị sản phẩm |
| Số ngón | 4 ngón |
| Đặc điểm | Tiếp xúc mềm, linh hoạt tùy cấu hình |
| Phương thức kẹp | Kẹp bên ngoài hoặc hỗ trợ bên trong tùy thiết kế |
| Phương án kết hợp | Giác hút, cốc hút chân không, phụ kiện EOAT |
| Ứng dụng | Robot, cobot, máy tự động, Pick & Place |
| Phiên bản | Tiêu chuẩn, linh hoạt, ESD tùy model |
| Đối tượng gắp | Linh kiện, sản phẩm công nghiệp, bao bì và nhiều dạng vật thể |
| Nhà cung cấp | MYTECH Automation Equipment |
2. Móng vuốt mềm bốn ngón là gì?
Móng vuốt mềm bốn ngón (Four-Finger Soft Gripper) là cơ cấu gắp sử dụng bốn ngón tiếp xúc để giữ sản phẩm.
So với kẹp hai ngón, bốn ngón tạo ra nhiều điểm tiếp xúc hơn quanh vật thể. Điều này có thể giúp tăng độ ổn định khi gắp những sản phẩm có hình dạng tròn, không đối xứng hoặc cần được giữ từ nhiều phía.
Cấu hình cơ bản:
Robot / Cobot → Gripper → 4 ngón mềm → Sản phẩm
Tùy thiết kế, các ngón có thể được bố trí để kẹp từ phía ngoài hoặc hỗ trợ giữ sản phẩm từ phía trong.
3. Cảm giác mềm mại và khả năng thích ứng
Một trong những ưu điểm của Soft Gripper là phần tiếp xúc có thể thích ứng tốt hơn với bề mặt vật thể so với đầu kẹp cứng.
Đầu kẹp mềm có thể giúp:
- Tăng diện tích tiếp xúc.
- Phân bố lực đều hơn.
- Giảm nguy cơ tạo vết hằn.
- Hạn chế trầy xước trong một số ứng dụng.
- Giữ được sản phẩm có hình dạng không đồng đều.
- Hỗ trợ xử lý sản phẩm dễ biến dạng.
Tuy nhiên, khả năng bảo vệ sản phẩm phụ thuộc vào vật liệu, lực kẹp, hình dạng đầu kẹp và điều kiện vận hành thực tế.
4. Kẹp linh hoạt bốn ngón
Kẹp linh hoạt bốn ngón phù hợp với những ứng dụng mà hình dạng sản phẩm không hoàn toàn đồng nhất.
Các ngón có thể tạo nhiều điểm tiếp xúc quanh sản phẩm, giúp tăng khả năng giữ.
Một số sản phẩm phù hợp có thể gồm:
- Chi tiết dạng tròn.
- Linh kiện có bề mặt cong.
- Sản phẩm nhựa.
- Bao bì.
- Chi tiết có hình dạng bất đối xứng.
- Sản phẩm cần hạn chế dấu kẹp.
5. Hỗ trợ bên trong – Internal Gripping
Kẹp bên trong (Internal Gripping) là phương pháp đưa các ngón kẹp vào phía trong lỗ hoặc khoang của sản phẩm rồi mở ra để tạo lực giữ.
Phương pháp này đặc biệt hữu ích khi:
- Bên ngoài sản phẩm không có vị trí kẹp phù hợp.
- Bề mặt ngoài cần được bảo vệ.
- Sản phẩm có lỗ hoặc khoang bên trong.
- Cần giữ sản phẩm từ phía trong.
Ví dụ, với một chi tiết dạng ống, cơ cấu có thể đưa ngón kẹp vào bên trong rồi mở ra để giữ chi tiết.
6. Kẹp bên ngoài – External Gripping
Kẹp bên ngoài (External Gripping) là phương pháp phổ biến trong đó các ngón kẹp tiếp xúc với mặt ngoài của sản phẩm.
Bốn ngón tạo nhiều điểm tiếp xúc quanh vật thể, giúp giữ sản phẩm ổn định hơn trong một số ứng dụng.
Phù hợp với:
- Chi tiết dạng trụ.
- Hộp.
- Bao bì.
- Linh kiện.
- Sản phẩm có bề mặt bên ngoài phù hợp để kẹp.
7. Kết hợp với giác hút chân không
Trong một số hệ thống, móng vuốt mềm và giác hút chân không có thể được kết hợp để tăng độ ổn định khi gắp.
Cấu hình có thể gồm:
Robot Arm → Soft Gripper → 4 ngón mềm + Cốc hút → Sản phẩm
Giác hút có thể hỗ trợ giữ bề mặt, trong khi các ngón kẹp tạo lực giữ cơ học.
Giải pháp này có thể hữu ích khi:
- Sản phẩm cần giữ chắc.
- Robot chuyển động nhanh.
- Bề mặt sản phẩm phù hợp với chân không.
- Cần kết hợp nhiều phương thức giữ.
Việc kết hợp cần được thiết kế theo đặc tính cụ thể của sản phẩm và hệ thống chân không.
8. Cốc hút chân không mềm
Cốc hút mềm (Soft Vacuum Cup) sử dụng vật liệu đàn hồi để tạo tiếp xúc với bề mặt sản phẩm.
Ưu điểm có thể gồm:
- Thích ứng tốt hơn với bề mặt.
- Hỗ trợ tạo độ kín.
- Giảm nguy cơ làm xước bề mặt.
- Phù hợp với một số sản phẩm cong hoặc không hoàn toàn phẳng.
Tuy nhiên, khả năng hút phụ thuộc vào:
- Diện tích tiếp xúc.
- Độ kín.
- Vật liệu bề mặt.
- Độ nhám.
- Mức chân không.
- Hướng chuyển động.
9. Cốc hút chống tĩnh điện – ESD
Trong sản xuất điện tử, các bộ phận tiếp xúc với sản phẩm cần được lựa chọn phù hợp với yêu cầu kiểm soát tĩnh điện.
Cốc hút chống tĩnh điện (ESD Vacuum Cup) có thể được sử dụng trong những ứng dụng xử lý:
- PCB.
- Linh kiện điện tử.
- Module điện tử.
- Sản phẩm nhạy cảm với ESD.
Khi lựa chọn, cần xem xét đặc tính ESD của toàn bộ hệ thống tiếp xúc và yêu cầu của dây chuyền, không nên chỉ dựa vào một thành phần riêng lẻ.
10. So sánh kẹp bốn ngón, kẹp bên trong và giác hút
| Phương pháp | Điểm tiếp xúc | Ưu điểm chính | Ứng dụng |
|---|---|---|---|
| Kẹp 4 ngón | Nhiều điểm | Giữ linh hoạt | Sản phẩm nhiều hình dạng |
| Kẹp bên ngoài | Mặt ngoài | Dễ tiếp cận | Hộp, chi tiết, linh kiện |
| Kẹp bên trong | Mặt trong | Không chiếm mặt ngoài | Chi tiết có lỗ/khoang |
| Giác hút | Bề mặt hút | Không cần kẹp hai bên | Tấm, hộp, bao bì |
| Giác hút mềm | Bề mặt hút | Thích ứng tốt hơn | Bề mặt cong/nhạy cảm |
| Giác hút ESD | Bề mặt hút | Kiểm soát tĩnh điện | Điện tử |
11. Móng vuốt mềm bốn ngón cho robot
Trong hệ thống robot, móng vuốt mềm có thể được sử dụng làm một phần của EOAT – End-of-Arm Tooling.
Cấu hình tham khảo:
Robot Arm
↓
Robot Flange / Adapter
↓
Soft Gripper
↓
4 Soft Fingers
↓
Sản phẩm
Robot có thể thực hiện các thao tác:
- Gắp sản phẩm.
- Di chuyển.
- Định vị.
- Xếp sản phẩm.
- Phân loại.
- Cấp phôi.
- Đóng gói.
12. Ứng dụng của móng vuốt mềm bốn ngón
12.1. Pick & Place
Gắp sản phẩm từ băng tải hoặc khay và đặt vào vị trí yêu cầu.
12.2. Đóng gói
Gắp hộp, sản phẩm hoặc bao bì mà không cần sử dụng đầu kẹp cứng.
12.3. Lắp ráp
Giữ linh kiện trong quá trình lắp ráp tự động.
12.4. Cấp phôi
Gắp phôi và đưa vào máy gia công hoặc công đoạn tiếp theo.
12.5. Phân loại
Robot sử dụng Soft Gripper để lấy sản phẩm và đưa đến các vị trí phân loại khác nhau.
13. Cách lựa chọn móng vuốt mềm bốn ngón
13.1. Trọng lượng sản phẩm
Cần xác định trọng lượng và gia tốc của robot để tính yêu cầu lực giữ.
13.2. Hình dạng sản phẩm
Đặc biệt chú ý:
- Đường kính.
- Chiều cao.
- Hình dạng bên ngoài.
- Lỗ hoặc khoang bên trong.
- Vị trí có thể kẹp.
13.3. Phương thức kẹp
Xác định cần:
- Kẹp bên ngoài.
- Kẹp bên trong.
- Kết hợp kẹp và chân không.
13.4. Vật liệu bề mặt
Cần kiểm tra vật liệu và độ nhạy của bề mặt để lựa chọn vật liệu tiếp xúc phù hợp.
13.5. Yêu cầu ESD
Nếu sản phẩm là linh kiện điện tử, cần xác định yêu cầu chống tĩnh điện trước khi lựa chọn Soft Gripper hoặc cốc hút.
13.6. Môi trường
Kiểm tra:
- Nhiệt độ.
- Dầu.
- Nước.
- Bụi.
- Hóa chất.
- Phòng sạch.
14. Lợi ích khi sử dụng móng vuốt mềm bốn ngón
Tăng độ ổn định
Nhiều điểm tiếp xúc giúp tăng khả năng giữ sản phẩm trong một số ứng dụng.
Linh hoạt với nhiều hình dạng
Bốn ngón có thể thích ứng với nhiều dạng sản phẩm khác nhau.
Hỗ trợ kẹp bên trong và bên ngoài
Có thể lựa chọn phương án giữ tùy theo hình dạng sản phẩm.
Hạn chế tác động lên bề mặt
Vật liệu mềm phù hợp có thể giảm nguy cơ xước hoặc tạo dấu kẹp.
Có thể kết hợp chân không
Giác hút có thể được tích hợp cùng cơ cấu kẹp trong một số thiết kế EOAT.
15. Đối tượng sử dụng phù hợp
Móng vuốt mềm bốn ngón và các phụ kiện liên quan phù hợp với:
- Nhà máy sản xuất.
- Nhà máy điện tử.
- Nhà máy cơ khí.
- Nhà máy ô tô.
- Nhà máy đóng gói.
- Công ty chế tạo máy.
- Đơn vị tích hợp robot.
- Nhà tích hợp hệ thống tự động hóa.
- Hệ thống Cobot.
- Robot Pick & Place.
16. Chính sách & cam kết từ MYTECH
MYTECH cung cấp các giải pháp Soft Gripper, móng vuốt mềm, kẹp linh hoạt, giác hút chân không, cốc hút mềm, cốc hút ESD và phụ kiện EOAT.
MYTECH hỗ trợ:
- Tư vấn loại gripper.
- Tư vấn số lượng ngón kẹp.
- Tư vấn kẹp bên trong hoặc bên ngoài.
- Tư vấn giác hút chân không.
- Tư vấn giải pháp ESD.
- Tư vấn theo kích thước và trọng lượng sản phẩm.
- Hỗ trợ tài liệu kỹ thuật khi có sẵn.
- Hỗ trợ báo giá theo model và số lượng.
Đối với sản phẩm đặc biệt như linh kiện điện tử, sản phẩm dễ trầy xước hoặc yêu cầu không để lại dấu, nên cung cấp thông tin về bề mặt và điều kiện làm việc để lựa chọn vật liệu phù hợp.
17. Thông tin đặt hàng
Khách hàng có thể liên hệ MYTECH để được tư vấn và báo giá:
- Móng vuốt mềm bốn ngón.
- 4-Finger Soft Gripper.
- Flexible Gripper.
- Soft Fingers.
- Kẹp bên trong.
- Kẹp bên ngoài.
- Giác hút chân không.
- Cốc hút mềm.
- Cốc hút ESD.
- Phụ kiện robot và EOAT.
Website:
MYTECH – Thiết bị tự động hóa
Thời gian đặt hàng tham khảo: 1–2 tuần tùy model, cấu hình và tình trạng hàng.
Khi yêu cầu báo giá, nên cung cấp:
- Model sản phẩm nếu có.
- Hình ảnh sản phẩm cần gắp.
- Kích thước.
- Trọng lượng.
- Vật liệu bề mặt.
- Phương thức kẹp mong muốn.
- Yêu cầu ESD nếu có.
- Loại robot hoặc gripper đang sử dụng.
- Số lượng cần mua.
18. Câu hỏi thường gặp (FAQ)
1. Móng vuốt mềm bốn ngón là gì?
Đây là cơ cấu gắp sử dụng bốn ngón mềm để tạo nhiều điểm tiếp xúc và giữ sản phẩm trong hệ thống tự động hóa.
2. Kẹp bốn ngón có thể kẹp bên trong không?
Có thể đối với những thiết kế hỗ trợ Internal Gripping. Các ngón được đưa vào bên trong lỗ hoặc khoang của sản phẩm rồi mở ra để tạo lực giữ.
3. Kẹp bên trong khác kẹp bên ngoài như thế nào?
Kẹp bên trong tạo lực giữ từ phía trong sản phẩm, trong khi kẹp bên ngoài tác động lên bề mặt bên ngoài của sản phẩm.
4. Có thể kết hợp móng vuốt mềm với giác hút không?
Có thể trong những thiết kế EOAT phù hợp. Kết hợp hai phương thức giữ có thể tăng độ ổn định khi xử lý một số sản phẩm.
5. Cốc hút ESD dùng cho sản phẩm nào?
Cốc hút ESD được sử dụng trong những ứng dụng cần kiểm soát tĩnh điện, đặc biệt là một số dây chuyền xử lý linh kiện và sản phẩm điện tử.
6. Móng vuốt mềm có làm xước sản phẩm không?
Vật liệu mềm phù hợp có thể giảm nguy cơ trầy xước, nhưng không thể đảm bảo tuyệt đối. Lực kẹp, vật liệu, hình dạng đầu kẹp và bề mặt sản phẩm đều ảnh hưởng đến kết quả.
7. Móng vuốt bốn ngón có dùng được cho cobot không?
Có thể nếu gripper đáp ứng yêu cầu về tải trọng, kích thước, giao diện cơ khí và điều khiển của cobot.
8. MYTECH có tư vấn lựa chọn Soft Gripper theo sản phẩm thực tế không?
Có. Khách hàng có thể cung cấp hình ảnh, kích thước, trọng lượng, hình dạng và yêu cầu kẹp để MYTECH hỗ trợ lựa chọn giải pháp phù hợp.
Hãy là người đầu tiên nhận xét “【Móng vuốt mềm bốn ngón】Cảm giác mềm mại, tay cầm linh hoạt, hỗ trợ linh hoạt, hỗ trợ bên trong, kẹp bên ngoài, cốc hút chân không, móng vuốt cốc hút chống tĩnh điện”
Sản phẩm tương tự

Đầu hàn cáp SM-6P Servo, encoder

Cáp Mitsubishi MR-BKCNS1-5M-H

Máy hiện sóng PC VDS2064

Màn hình HMI PFXET6400WAD

Cáp MR-J3ENCBL-M-L

Nguồn HRP-600-48 Meanwell

Đầu hàn cáp SM-6E Servo, encoder


Đánh giá
Chưa có đánh giá nào.