

 MITSUBISHI
 ADVANTECH
 PANASONIC
 OMRON
 PC MINI
 DELTA
 INOVANCE
 LEADSHINE
 SAMWON
 YASKAWA
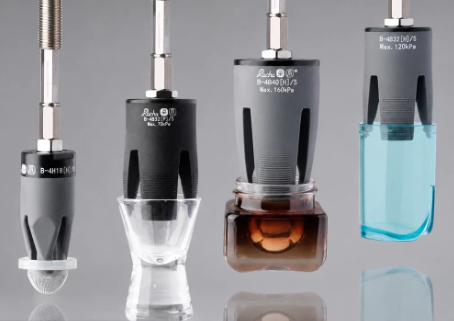
【Hỗ trợ bốn ngón tay bên trong】 Đầu hút mềm dẻo, khớp nối cốc hút, móng vuốt linh hoạt, lực kẹp có thể điều chỉnh, chịu nhiệt độ cao
13.000.000₫
【Hỗ trợ bốn ngón tay bên trong】 Đầu hút mềm dẻo, khớp nối cốc hút, móng vuốt linh hoạt, lực kẹp có thể điều chỉnh, chịu nhiệt độ cao Hỗ trợ bốn ngón tay bên trong là giải pháp cơ cấu gắp được sử dụng để giữ sản phẩm từ phía trong thông qua nhiều điểm tiếp xúc. Kết hợp với đầu hút mềm dẻo, khớp nối cốc hút, móng vuốt linh hoạt và lực kẹp có thể điều chỉnh , hệ thống có thể đáp ứng nhiều ứng dụng gắp và định vị trong tự động hóa.
【Hỗ trợ bốn ngón tay bên trong】 Đầu hút mềm dẻo, khớp nối cốc hút, móng vuốt linh hoạt, lực kẹp có thể điều chỉnh, chịu nhiệt độ cao
Hỗ trợ bốn ngón tay bên trong là giải pháp cơ cấu gắp được sử dụng để giữ sản phẩm từ phía trong thông qua nhiều điểm tiếp xúc. Kết hợp với đầu hút mềm dẻo, khớp nối cốc hút, móng vuốt linh hoạt và lực kẹp có thể điều chỉnh, hệ thống có thể đáp ứng nhiều ứng dụng gắp và định vị trong tự động hóa.
Đây là giải pháp phù hợp cho các hệ thống robot, cobot, Soft Gripper, EOAT, máy Pick & Place và máy tự động, đặc biệt với các chi tiết có lỗ, khoang hoặc hình dạng mà việc kẹp từ bên ngoài gặp khó khăn.
1. Tổng quan nhanh về hỗ trợ bốn ngón bên trong
| Hạng mục | Thông tin |
|---|---|
| Tên sản phẩm | Hỗ trợ bốn ngón tay bên trong / 4-Finger Internal Gripper |
| Chức năng | Giữ, định vị và gắp sản phẩm từ phía trong |
| Số điểm kẹp | 4 ngón tùy cấu hình |
| Đặc điểm | Móng vuốt linh hoạt, tiếp xúc mềm tùy model |
| Phương thức kẹp | Kẹp bên trong |
| Lực kẹp | Có thể điều chỉnh tùy cơ cấu và cấu hình |
| Phụ kiện | Đầu hút mềm, cốc hút, khớp nối, adapter |
| Khả năng chịu nhiệt | Tùy vật liệu/model |
| Ứng dụng | Robot, cobot, máy tự động, EOAT |
| Nhà cung cấp | MYTECH Automation Equipment |
2. Hỗ trợ bốn ngón bên trong là gì?
Hỗ trợ bốn ngón bên trong là cơ cấu sử dụng bốn ngón hoặc móng kẹp để tiếp xúc với mặt trong của sản phẩm.
Thay vì kẹp từ bên ngoài, các ngón được đưa vào:
- Lỗ.
- Ống.
- Khoang.
- Hốc.
- Phần rỗng bên trong sản phẩm.
Sau đó cơ cấu mở các ngón ra để tạo lực tiếp xúc và giữ sản phẩm.
Nguyên lý tổng quát:
Đưa 4 ngón vào bên trong → Mở ngón → Tạo lực kẹp → Giữ sản phẩm → Di chuyển → Thu ngón → Nhả sản phẩm
Giải pháp này đặc biệt hữu ích khi bề mặt ngoài của sản phẩm cần được giữ nguyên hoặc không có vị trí phù hợp để kẹp.
3. Ưu điểm của kẹp bốn ngón bên trong
3.1. Tạo nhiều điểm tiếp xúc
Bốn ngón giúp phân bố điểm tiếp xúc quanh vùng bên trong của sản phẩm.
Điều này có thể giúp tăng độ ổn định khi giữ các chi tiết dạng tròn hoặc có khoang.
3.2. Không cần kẹp mặt ngoài
Đây là một ưu điểm quan trọng khi bề mặt ngoài:
- Dễ trầy xước.
- Không được phép để lại dấu.
- Không có vị trí kẹp.
- Cần được giữ nguyên ngoại quan.
3.3. Phù hợp với chi tiết dạng rỗng
Có thể ứng dụng với một số sản phẩm:
- Dạng ống.
- Dạng vòng.
- Dạng chai/lọ.
- Chi tiết có lỗ.
- Chi tiết có khoang bên trong.
Khả năng sử dụng thực tế phụ thuộc vào kích thước và hình dạng phần bên trong.
4. Đầu hút mềm dẻo
Đầu hút mềm dẻo có thể được sử dụng như một phần của hệ thống gắp để tạo tiếp xúc mềm với sản phẩm.
Đầu hút mềm có thể giúp:
- Tăng khả năng thích ứng với bề mặt.
- Hỗ trợ tạo độ kín.
- Giảm nguy cơ làm xước sản phẩm.
- Tăng diện tích tiếp xúc.
- Hỗ trợ gắp các bề mặt hơi cong.
Khi kết hợp với cơ cấu bốn ngón, đầu hút có thể đóng vai trò hỗ trợ giữ sản phẩm trong những thiết kế EOAT phù hợp.
5. Khớp nối cốc hút
Khớp nối cốc hút (Suction Cup Fitting / Vacuum Fitting) được sử dụng để kết nối cốc hút với:
- Ống chân không.
- Bộ tạo chân không.
- Giá đỡ.
- Cơ cấu robot.
- Cụm đầu hút.
Khớp nối cần được lựa chọn dựa trên:
- Kích thước cốc hút.
- Kích thước ống.
- Kiểu ren.
- Không gian lắp đặt.
- Yêu cầu chuyển động.
Đối với robot, thiết kế khớp nối nhỏ gọn giúp giảm kích thước và trọng lượng của EOAT.
6. Móng vuốt linh hoạt
Móng vuốt linh hoạt (Flexible Fingers / Flexible Claws) là phần trực tiếp tiếp xúc với sản phẩm.
Khi sử dụng cho kẹp bên trong, móng vuốt có thể được thiết kế để:
- Tiếp xúc với thành trong.
- Thay đổi góc tiếp xúc.
- Phân bố lực trên nhiều vị trí.
- Giảm lực tập trung.
- Thích ứng với hình dạng bên trong.
Đối với sản phẩm có bề mặt nhạy cảm, nên lựa chọn vật liệu tiếp xúc phù hợp và thử nghiệm trước khi đưa vào sản xuất hàng loạt.
7. Lực kẹp có thể điều chỉnh
Khả năng điều chỉnh lực kẹp là yếu tố quan trọng đối với Soft Gripper và cơ cấu kẹp bên trong.
Lực quá nhỏ có thể khiến sản phẩm:
- Trượt.
- Rơi.
- Dịch chuyển trong quá trình robot tăng tốc.
Lực quá lớn có thể:
- Làm biến dạng sản phẩm.
- Làm hỏng thành trong.
- Tạo dấu.
- Gây áp lực không cần thiết lên chi tiết.
Do đó, lực kẹp nên được thiết lập dựa trên:
- Trọng lượng sản phẩm.
- Hệ số ma sát.
- Vị trí kẹp.
- Gia tốc robot.
- Vật liệu sản phẩm.
- Độ cứng của thành sản phẩm.
8. Cốc hút chân không kết hợp với kẹp bên trong
Trong một số ứng dụng, có thể kết hợp:
4 ngón kẹp bên trong + Cốc hút chân không
Cấu hình này cho phép sử dụng hai phương thức giữ:
Lực kẹp cơ học + Lực hút chân không
Một hệ thống tham khảo:
Robot Arm
→ EOAT
→ 4-Finger Gripper
→ Móng vuốt mềm + Cốc hút
→ Sản phẩm
Phương án kết hợp này có thể giúp tăng độ ổn định nhưng cần thiết kế và thử nghiệm theo từng sản phẩm cụ thể.
9. Khả năng chịu nhiệt độ cao
Một số ứng dụng yêu cầu cơ cấu gắp làm việc với sản phẩm nóng hoặc trong môi trường nhiệt độ cao.
Khi đó cần lựa chọn:
- Móng vuốt chịu nhiệt.
- Cốc hút chịu nhiệt.
- Đầu hút có vật liệu phù hợp.
- Khớp nối phù hợp với nhiệt độ.
- Ống chân không phù hợp.
Không nên đánh giá khả năng chịu nhiệt của toàn bộ hệ thống chỉ dựa trên một linh kiện.
Cần kiểm tra giới hạn nhiệt độ của từng thành phần, đặc biệt là vật liệu mềm tiếp xúc trực tiếp với sản phẩm.
10. So sánh kẹp bên trong và kẹp bên ngoài
| Tiêu chí | Kẹp bên trong | Kẹp bên ngoài |
|---|---|---|
| Vị trí tiếp xúc | Mặt trong | Mặt ngoài |
| Yêu cầu sản phẩm | Có lỗ/khoang phù hợp | Có vị trí bên ngoài |
| Bảo vệ ngoại quan ngoài | Tốt hơn trong một số ứng dụng | Có thể tạo dấu nếu lực quá lớn |
| Sản phẩm dạng ống | Phù hợp | Có thể phù hợp |
| Sản phẩm đặc | Không phù hợp | Phù hợp hơn |
| Số điểm tiếp xúc | Tùy cấu hình | Tùy cấu hình |
| Robot/Cobot | Có | Có |
11. Ứng dụng thực tế
11.1. Gắp chi tiết dạng ống
Bốn ngón được đưa vào bên trong ống và mở ra để tạo lực giữ.
11.2. Gắp chai/lọ
Có thể sử dụng kẹp bên trong nếu hình dạng cổ hoặc phần mở của sản phẩm phù hợp.
11.3. Gắp chi tiết cơ khí
Phù hợp với một số chi tiết có lỗ hoặc khoang bên trong.
11.4. Robot Pick & Place
Robot sử dụng cơ cấu kẹp để lấy sản phẩm từ khay hoặc băng tải.
11.5. Máy lắp ráp
Giữ chi tiết trong quá trình lắp ráp tự động.
11.6. Dây chuyền kiểm tra
Giữ và định vị sản phẩm trong quá trình kiểm tra hoặc xử lý.
12. Cách lựa chọn cơ cấu bốn ngón bên trong
12.1. Đường kính hoặc kích thước bên trong
Đây là thông số rất quan trọng.
Cần xác định:
- Đường kính trong.
- Chiều sâu.
- Hình dạng khoang.
- Độ dày thành.
12.2. Trọng lượng sản phẩm
Trọng lượng kết hợp với gia tốc robot quyết định yêu cầu lực giữ.
12.3. Vật liệu thành trong
Cần xem xét:
- Kim loại.
- Nhựa.
- Cao su.
- Kính.
- Vật liệu phủ.
12.4. Yêu cầu ngoại quan
Nếu mặt ngoài không được phép có dấu, kẹp bên trong có thể là một phương án cần cân nhắc.
12.5. Nhiệt độ
Nếu sản phẩm nóng, cần xác định nhiệt độ thực tế và lựa chọn vật liệu chịu nhiệt tương ứng.
12.6. Yêu cầu ESD
Đối với linh kiện điện tử, cần xem xét đặc tính chống tĩnh điện của toàn bộ phần tiếp xúc.
13. Lợi ích khi sử dụng hệ thống hỗ trợ bốn ngón bên trong
Giữ sản phẩm ổn định
Nhiều điểm tiếp xúc giúp phân bố lực giữ quanh phần bên trong.
Bảo vệ mặt ngoài
Không cần tác động trực tiếp lên mặt ngoài trong các ứng dụng phù hợp.
Linh hoạt
Có thể kết hợp móng vuốt mềm, cốc hút và các phụ kiện khác.
Có thể điều chỉnh lực
Giúp cân bằng giữa yêu cầu giữ sản phẩm và bảo vệ sản phẩm.
Phù hợp với robot
Có thể tích hợp thành một bộ EOAT cho robot hoặc cobot.
14. Đối tượng sử dụng phù hợp
Giải pháp phù hợp với:
- Nhà máy sản xuất.
- Nhà máy cơ khí.
- Nhà máy điện tử.
- Nhà máy ô tô.
- Công ty chế tạo máy.
- Nhà tích hợp robot.
- Dây chuyền Pick & Place.
- Máy lắp ráp.
- Máy kiểm tra.
- Hệ thống Cobot.
15. Chính sách & cam kết từ MYTECH
MYTECH cung cấp các giải pháp Soft Gripper, kẹp bốn ngón, móng vuốt linh hoạt, giác hút chân không, đầu hút mềm, khớp nối cốc hút và phụ kiện EOAT.
MYTECH hỗ trợ:
- Tư vấn kẹp bên trong.
- Tư vấn kẹp bên ngoài.
- Tư vấn Soft Gripper.
- Tư vấn cốc hút chân không.
- Tư vấn lực kẹp.
- Tư vấn vật liệu tiếp xúc.
- Tư vấn giải pháp chịu nhiệt.
- Tư vấn giải pháp ESD.
- Hỗ trợ tài liệu kỹ thuật khi có sẵn.
- Hỗ trợ báo giá theo model và số lượng.
Đối với ứng dụng đặc biệt, khách hàng nên cung cấp hình ảnh, kích thước phần bên trong, trọng lượng sản phẩm, nhiệt độ và tốc độ robot để lựa chọn chính xác hơn.
16. Thông tin đặt hàng
Khách hàng có thể liên hệ MYTECH để được tư vấn và báo giá:
- Kẹp bốn ngón bên trong.
- 4-Finger Soft Gripper.
- Flexible Finger.
- Soft Finger.
- Đầu hút mềm.
- Cốc hút chân không.
- Khớp nối cốc hút.
- Cốc hút chịu nhiệt.
- Cốc hút ESD.
- Phụ kiện robot và EOAT.
Website:
MYTECH – Thiết bị tự động hóa
Thời gian đặt hàng tham khảo: 1–2 tuần tùy model, cấu hình và tình trạng hàng.
Khi yêu cầu báo giá, nên cung cấp:
- Model nếu đã xác định.
- Đường kính hoặc kích thước bên trong sản phẩm.
- Chiều sâu vùng kẹp.
- Trọng lượng sản phẩm.
- Hình ảnh sản phẩm.
- Nhiệt độ làm việc.
- Yêu cầu ESD nếu có.
- Loại robot hoặc máy đang sử dụng.
- Số lượng cần mua.
17. Câu hỏi thường gặp (FAQ)
1. Hỗ trợ bốn ngón bên trong là gì?
Đây là cơ cấu sử dụng bốn ngón hoặc móng kẹp để tạo lực giữ từ phía bên trong sản phẩm, phù hợp với các chi tiết có lỗ hoặc khoang.
2. Kẹp bên trong phù hợp với sản phẩm nào?
Phù hợp với các sản phẩm có phần rỗng, lỗ hoặc khoang đủ để đưa ngón kẹp vào và tạo lực tiếp xúc.
3. Có thể kết hợp kẹp bốn ngón với cốc hút không?
Có thể trong những thiết kế EOAT phù hợp. Hai phương thức có thể hỗ trợ nhau để tăng độ ổn định khi gắp.
4. Lực kẹp có thể điều chỉnh không?
Có thể tùy thuộc vào cơ cấu gripper và hệ thống điều khiển. Với hệ thống khí nén, lực kẹp có thể được điều chỉnh thông qua áp suất và cấu hình cơ cấu phù hợp.
5. Móng vuốt mềm có chịu nhiệt được không?
Có những loại vật liệu có khả năng chịu nhiệt, nhưng giới hạn nhiệt độ phụ thuộc vào từng model và vật liệu. Cần kiểm tra thông số cụ thể trước khi sử dụng.
6. Cốc hút mềm có dùng cho sản phẩm cong không?
Có thể trong một số trường hợp. Cần lựa chọn cốc hút có hình dạng và vật liệu phù hợp với độ cong cũng như đặc tính bề mặt.
7. Kẹp bên trong có làm biến dạng sản phẩm không?
Có thể nếu lực kẹp quá lớn hoặc thành sản phẩm quá mỏng. Vì vậy cần điều chỉnh lực phù hợp và thử nghiệm thực tế.
8. MYTECH có tư vấn thiết kế cơ cấu kẹp bên trong không?
Có. Khách hàng có thể gửi hình ảnh, kích thước phần bên trong, trọng lượng và yêu cầu vận hành để MYTECH hỗ trợ lựa chọn cơ cấu và phụ kiện phù hợp.
Hãy là người đầu tiên nhận xét “【Hỗ trợ bốn ngón tay bên trong】 Đầu hút mềm dẻo, khớp nối cốc hút, móng vuốt linh hoạt, lực kẹp có thể điều chỉnh, chịu nhiệt độ cao”
Sản phẩm tương tự

Gripper AF117 Series

Camera Basler a2A1920-51gmIP67

Đầu hàn cáp SM-6E Servo, encoder

Đầu nối cảm biến SiRON H450-8TF-5000

Đầu hàn cáp SM-6P Servo, encoder

Bộ chuyển đổi MOXA TCC-100I V2.2.1

Bo mạch phát triển CokePi Rockchip RK3528A chạy Android Debian Ubuntu


Đánh giá
Chưa có đánh giá nào.