

 MITSUBISHI
 ADVANTECH
 PANASONIC
 OMRON
 PC MINI
 DELTA
 INOVANCE
 LEADSHINE
 SAMWON
 YASKAWA
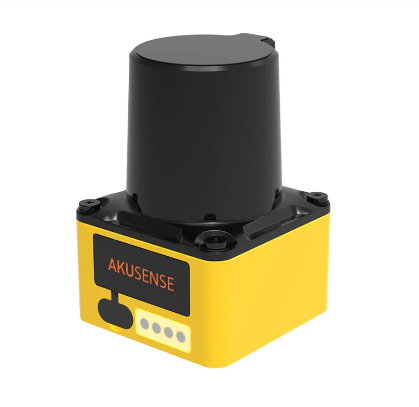
Hệ thống Lidar tránh chướng ngại vật AS-33C
12.000.000₫
Hệ thống Lidar tránh chướng ngại vật AS-33C – Cảm biến LiDAR phát hiện vật cản cho AGV, AMR và robot
Hệ thống Lidar tránh chướng ngại vật AS-33C là thiết bị cảm biến sử dụng công nghệ LiDAR (Light Detection and Ranging) để phát hiện vật thể và chướng ngại vật trong khu vực hoạt động của thiết bị tự hành.
LiDAR sử dụng tia sáng để quét môi trường xung quanh, thu nhận tín hiệu phản xạ và xử lý dữ liệu nhằm xác định sự xuất hiện, vị trí hoặc khoảng cách tương đối của vật thể. Công nghệ này được sử dụng trong nhiều hệ thống tự động như AGV, AMR, robot di động, xe tự hành trong nhà máy, hệ thống logistics và thiết bị vận chuyển tự động.
AS-33C có thể được xem xét để xây dựng chức năng phát hiện chướng ngại vật, hỗ trợ điều hướng hoặc tạo vùng cảnh báo tùy theo cấu hình thiết bị và kiến trúc điều khiển của hệ thống.
Lưu ý: Các thông số như phạm vi quét, góc quét, độ phân giải, khoảng cách phát hiện, tốc độ quét, giao tiếp, nguồn cấp, vùng cảnh báo và khả năng đáp ứng yêu cầu an toàn cần được xác nhận theo catalogue/model thực tế của AS-33C trước khi thiết kế hệ thống.
1. Hệ thống Lidar tránh chướng ngại vật AS-33C là gì?
AS-33C thuộc nhóm thiết bị sử dụng LiDAR cho mục đích phát hiện vật thể và chướng ngại vật.
LiDAR là viết tắt của:
Light Detection and Ranging
Có thể hiểu đơn giản là công nghệ sử dụng ánh sáng để phát hiện và xác định khoảng cách tới vật thể.
Nguyên lý tổng quát:
Phát tín hiệu → Tín hiệu gặp vật thể → Phản xạ → Thu tín hiệu → Xử lý → Xác định vật thể/khoảng cách → Điều khiển
Trong hệ thống AGV hoặc AMR, dữ liệu từ LiDAR có thể được đưa tới bộ điều khiển để thực hiện các hành động như:
- Giảm tốc.
- Dừng.
- Thay đổi hướng.
- Cảnh báo.
- Điều chỉnh đường chạy.
- Tránh vật cản.
Cách xử lý cụ thể phụ thuộc vào cấu hình AS-33C và bộ điều khiển của hệ thống.
2. Công nghệ LiDAR hoạt động như thế nào?
Bước 1: Phát tín hiệu
Thiết bị phát tín hiệu ánh sáng về khu vực cần quét.
Bước 2: Tín hiệu gặp vật thể
Khi tín hiệu gặp:
- Người.
- Pallet.
- Xe đẩy.
- Thùng hàng.
- Máy móc.
- Cột.
- Tường.
- Vật thể trên đường đi.
một phần tín hiệu được phản xạ trở lại.
Bước 3: Thu tín hiệu phản xạ
Bộ phận thu nhận của LiDAR tiếp nhận tín hiệu phản xạ.
Bước 4: Xử lý
Thiết bị hoặc bộ điều khiển xử lý dữ liệu để xác định thông tin về vật thể.
Bước 5: Đưa ra tín hiệu điều khiển
Dữ liệu được sử dụng để thực hiện hành động phù hợp.
Ví dụ:
AS-33C → Bộ điều khiển AGV → Phát hiện vật cản → Giảm tốc/Dừng
3. Đặc điểm của hệ thống Lidar AS-33C
3.1. Phát hiện vật cản không tiếp xúc
LiDAR có thể phát hiện vật thể mà không cần tiếp xúc vật lý.
Đây là đặc điểm phù hợp với các thiết bị chuyển động như:
- AGV.
- AMR.
- Robot di động.
- Xe vận chuyển tự động.
3.2. Có thể quét khu vực phía trước thiết bị
Trong một hệ thống tránh chướng ngại vật, cảm biến có thể được bố trí tại vị trí phù hợp để giám sát khu vực phía trước hoặc khu vực cần bảo vệ.
Khi phát hiện vật thể trong vùng hoạt động, hệ thống điều khiển có thể đưa ra phản ứng theo chương trình.
Ví dụ:
Không có vật cản → Di chuyển
Có vật cản ở vùng cảnh báo → Giảm tốc
Có vật cản ở vùng dừng → Dừng
Đây là ví dụ về kiến trúc điều khiển; vùng cảnh báo và vùng dừng cụ thể phải được thiết kế dựa trên thông số thiết bị và đánh giá an toàn thực tế.
4. Ứng dụng AS-33C cho AGV và AMR
AGV là gì?
AGV (Automated Guided Vehicle) là phương tiện vận chuyển tự động được sử dụng trong nhà máy, kho hàng và các hệ thống logistics.
LiDAR có thể được sử dụng trong AGV để hỗ trợ:
- Phát hiện vật cản.
- Giám sát phía trước.
- Hỗ trợ điều hướng.
- Giảm tốc.
- Dừng khi gặp vật thể.
AMR là gì?
AMR (Autonomous Mobile Robot) là robot di động có khả năng tự chủ hơn trong việc lập kế hoạch và điều chỉnh đường đi.
LiDAR thường đóng vai trò quan trọng trong việc thu nhận thông tin môi trường.
AS-33C có thể được xem xét trong kiến trúc hệ thống AMR tùy theo khả năng giao tiếp và phần mềm của thiết bị.
5. Ứng dụng của hệ thống Lidar AS-33C
5.1. Tránh chướng ngại vật cho AGV
AGV di chuyển trong nhà máy có thể gặp:
- Người.
- Xe nâng.
- Pallet.
- Hàng hóa.
- Xe đẩy.
- Máy móc.
- Vật thể tạm thời.
LiDAR có thể cung cấp dữ liệu để hệ thống điều khiển nhận biết vật cản và đưa ra phản ứng.
5.2. Robot di động trong nhà máy
Robot vận chuyển hàng có thể sử dụng LiDAR để giám sát khu vực phía trước khi di chuyển.
Ví dụ:
Robot → AS-33C → Phát hiện vật cản → Bộ điều khiển → Điều chỉnh chuyển động
5.3. Kho hàng tự động
Trong kho hàng, LiDAR có thể được sử dụng trong hệ thống:
- Vận chuyển hàng.
- Phân loại.
- Cấp hàng.
- Kết nối các khu vực sản xuất.
- Vận chuyển pallet.
- Logistics nội bộ.
5.4. Hệ thống logistics trong nhà máy
AS-33C có thể được xem xét cho các hệ thống vận chuyển tự động giữa:
- Kho nguyên liệu.
- Khu vực sản xuất.
- Khu vực lắp ráp.
- Khu vực đóng gói.
- Kho thành phẩm.
5.5. Hệ thống robot tự hành
LiDAR có thể là một thành phần trong hệ thống robot tự hành để thu nhận thông tin môi trường.
Ngoài chức năng phát hiện vật cản, hệ thống có thể sử dụng dữ liệu LiDAR cho các chức năng khác tùy cấu hình như:
- Nhận biết môi trường.
- Hỗ trợ định vị.
- Lập bản đồ.
- Điều hướng.
- Theo dõi khoảng cách.
Không nên mặc định AS-33C có đầy đủ tất cả các chức năng trên nếu chưa xác nhận catalogue và phần mềm đi kèm.
6. Thông số kỹ thuật hệ thống Lidar AS-33C
Các thông số dưới đây cần được xác nhận theo catalogue của model thực tế.
| Thông số | AS-33C |
|---|---|
| Model | AS-33C |
| Loại thiết bị | Hệ thống/cảm biến LiDAR |
| Ứng dụng chính | Phát hiện chướng ngại vật |
| Phương pháp phát hiện | LiDAR |
| Phạm vi phát hiện | Cần xác nhận theo catalogue |
| Góc quét | Cần xác nhận theo catalogue |
| Khoảng cách phát hiện | Cần xác nhận theo catalogue |
| Độ phân giải | Cần xác nhận theo catalogue |
| Tốc độ quét | Cần xác nhận theo catalogue |
| Số vùng/khu vực phát hiện | Cần xác nhận theo catalogue |
| Thời gian đáp ứng | Cần xác nhận theo catalogue |
| Nguồn cấp | Cần xác nhận theo catalogue |
| Ngõ ra | Cần xác nhận theo catalogue |
| Giao tiếp | Cần xác nhận theo catalogue |
| Kích thước | Cần xác nhận theo catalogue |
| Cấp bảo vệ | Cần xác nhận theo catalogue |
| Nhiệt độ làm việc | Cần xác nhận theo catalogue |
Lưu ý quan trọng: Nếu AS-33C được sử dụng cho chức năng liên quan đến an toàn con người, không nên chỉ dựa vào tên gọi “Lidar tránh chướng ngại vật”. Cần xác nhận rõ cấp độ an toàn, tiêu chuẩn áp dụng, chức năng an toàn, thời gian đáp ứng và kiến trúc hệ thống theo tài liệu nhà sản xuất.
7. LiDAR tránh vật cản khác gì cảm biến quang?
| Tiêu chí | Cảm biến quang thông thường | LiDAR |
|---|---|---|
| Phát hiện vật thể | Có | Có |
| Đo/ước lượng khoảng cách | Tùy loại | Có thể |
| Vùng quan sát | Thường giới hạn theo thiết kế | Có thể quét vùng |
| Phát hiện nhiều vật thể | Tùy cấu hình | Có thể |
| AGV/AMR | Có thể dùng cho chức năng cụ thể | Phù hợp với nhiều bài toán môi trường |
| Điều hướng | Hạn chế | Có thể hỗ trợ tùy hệ thống |
| Dữ liệu môi trường | Hạn chế | Có thể cung cấp nhiều thông tin hơn |
Không phải mọi hệ thống LiDAR đều thay thế được cảm biến quang và ngược lại. Việc lựa chọn phụ thuộc vào khu vực cần giám sát, khoảng cách, tốc độ thiết bị và yêu cầu điều khiển.
8. LiDAR và cảm biến siêu âm khác nhau như thế nào?
| Tiêu chí | LiDAR | Siêu âm |
|---|---|---|
| Tín hiệu | Ánh sáng | Sóng âm |
| Phát hiện khoảng cách | Có thể | Có thể |
| Tốc độ phản hồi | Tùy thiết bị | Tùy thiết bị |
| Khả năng quét | Tùy model | Tùy model |
| Ảnh hưởng bề mặt | Có thể | Có thể |
| Ứng dụng robot | Phổ biến trong nhiều hệ thống | Có thể dùng cho một số chức năng |
| Dữ liệu không gian | Tùy cấu hình | Thường hạn chế hơn |
Việc lựa chọn cần dựa trên đặc tính vật thể, môi trường và yêu cầu của hệ thống.
9. Ứng dụng vùng cảnh báo và vùng dừng
Trong một hệ thống AGV, có thể xây dựng các vùng xử lý khác nhau.
Ví dụ:
Vùng 1 – Không có vật cản
Robot tiếp tục di chuyển theo lệnh.
Vùng 2 – Vùng cảnh báo
Khi vật thể đi vào khu vực này, hệ thống có thể:
- Giảm tốc.
- Cảnh báo.
- Chuẩn bị dừng.
Vùng 3 – Vùng dừng
Nếu vật thể tiến vào vùng cần dừng, hệ thống có thể thực hiện lệnh dừng theo kiến trúc điều khiển.
Đây chỉ là mô hình nguyên lý. Kích thước vùng, khoảng cách dừng và logic an toàn phải được tính toán dựa trên tốc độ AGV, thời gian đáp ứng, tải trọng, mặt sàn, quãng đường phanh và yêu cầu an toàn thực tế.
10. Các yếu tố ảnh hưởng đến khả năng phát hiện vật cản
10.1. Bề mặt vật thể
Khả năng phản xạ tín hiệu có thể thay đổi theo:
- Màu sắc.
- Độ bóng.
- Độ nhám.
- Hình dạng.
- Vật liệu.
Các vật thể có đặc tính quang học đặc biệt nên được kiểm tra thực tế.
10.2. Vật thể nhỏ
Các vật thể nhỏ hoặc có hình dạng đặc biệt có thể yêu cầu đánh giá riêng về:
- Kích thước.
- Khoảng cách.
- Độ phân giải.
- Góc quét.
Không nên mặc định LiDAR sẽ phát hiện mọi vật thể bất kể kích thước.
10.3. Môi trường
Cần xem xét:
- Bụi.
- Khói.
- Hơi nước.
- Ánh sáng môi trường.
- Vật liệu phản xạ.
- Không gian hẹp.
Điều kiện môi trường thực tế cần được đối chiếu với giới hạn của AS-33C.
11. Hướng dẫn lựa chọn AS-33C cho AGV/AMR
Trước khi lựa chọn, nên xác định:
1. Tốc độ phương tiện
Tốc độ càng cao thì yêu cầu về thời gian phát hiện và khoảng cách xử lý càng quan trọng.
2. Tải trọng
Tải trọng ảnh hưởng đến đặc tính giảm tốc và dừng của phương tiện.
3. Khoảng cách cần phát hiện
Cần xác định khoảng cách từ:
Vật cản → Thiết bị → Điểm bắt đầu giảm tốc/dừng
4. Khu vực hoạt động
Ví dụ:
- Nhà máy.
- Kho hàng.
- Hành lang.
- Khu vực sản xuất.
- Khu vực có người đi bộ.
5. Vật thể cần phát hiện
Cần xem xét:
- Người.
- Xe nâng.
- Pallet.
- Thùng hàng.
- Máy móc.
- Vật thể nhỏ.
6. Bộ điều khiển
Cần xác định hệ thống đang sử dụng:
- PLC.
- AGV controller.
- AMR controller.
- Robot controller.
- IPC.
12. Hướng dẫn lắp đặt AS-33C
Bước 1: Xác định vùng cần giám sát
Xác định khu vực phía trước hoặc xung quanh thiết bị cần được quét.
Bước 2: Xác định vị trí lắp
Vị trí cảm biến phải đảm bảo vùng quét không bị:
- Khung máy che khuất.
- Pin/thiết bị của AGV che.
- Hàng hóa che.
- Cơ cấu chuyển động cản trở.
Bước 3: Căn chỉnh
Điều chỉnh hướng quét theo thiết kế hệ thống.
Bước 4: Kết nối
Đấu nguồn và giao tiếp theo sơ đồ kỹ thuật.
Bước 5: Thiết lập vùng phát hiện
Thiết lập vùng xử lý theo khả năng của thiết bị và bộ điều khiển.
Bước 6: Kiểm tra thực tế
Sử dụng các vật thể đại diện cho điều kiện vận hành thực tế để kiểm tra.
13. Kiểm tra hệ thống sau khi lắp đặt
Không nên chỉ kiểm tra khi AGV đứng yên.
Nên đánh giá trong các điều kiện:
- Không có vật cản.
- Có vật cản phía trước.
- Vật cản ở khoảng cách khác nhau.
- Người đi qua khu vực.
- Pallet xuất hiện.
- Xe nâng di chuyển.
- Vật thể có kích thước khác nhau.
- AGV chạy ở tốc độ vận hành.
Đối với hệ thống liên quan đến an toàn, cần thực hiện đánh giá và xác nhận chức năng an toàn theo tiêu chuẩn áp dụng, không chỉ kiểm tra khả năng phát hiện vật cản.
14. Các lỗi thường gặp khi sử dụng LiDAR AS-33C
Không phát hiện vật cản
Kiểm tra:
- Nguồn cấp.
- Dây kết nối.
- Vị trí lắp.
- Vùng quét.
- Khoảng cách.
- Vật thể thực tế.
Phát hiện sai hoặc không ổn định
Kiểm tra:
- Bề mặt vật thể.
- Ánh sáng/môi trường.
- Bụi hoặc hơi nước.
- Rung động.
- Vị trí cảm biến.
- Thiết lập vùng phát hiện.
AGV không nhận tín hiệu
Kiểm tra:
AS-33C → Dây → Connector → Giao tiếp → Bộ điều khiển → Chương trình AGV
AGV dừng không đúng thời điểm
Cần kiểm tra toàn bộ chuỗi:
Phát hiện → Xử lý → Lệnh điều khiển → Giảm tốc → Phanh → Dừng
Không nên chỉ kiểm tra riêng cảm biến.
15. AS-33C phù hợp với những ngành nào?
Hệ thống LiDAR tránh chướng ngại vật có thể được xem xét trong:
- Nhà máy thông minh
- Kho tự động
- Logistics
- AGV
- AMR
- Robot di động
- Dây chuyền sản xuất
- Vận chuyển nguyên vật liệu
- Vận chuyển pallet
- Hệ thống kho thành phẩm
- Robot vận chuyển nội bộ
- Hệ thống tự động hóa nhà máy
16. Những lưu ý quan trọng khi thiết kế hệ thống tránh chướng ngại vật
Đối với AGV/AMR, không nên chỉ tính đến khả năng phát hiện vật cản.
Cần xem xét đồng thời:
Tốc độ + tải trọng + khoảng cách phát hiện + thời gian đáp ứng + quãng đường giảm tốc + quãng đường phanh + điều kiện sàn + độ trễ điều khiển.
Ví dụ, nếu AGV đang chạy nhanh, khoảng cách phát hiện cần đủ để hệ thống có thời gian:
- Phát hiện vật cản.
- Xử lý tín hiệu.
- Gửi lệnh.
- Giảm tốc.
- Phanh.
- Dừng ở khoảng cách phù hợp.
Vì vậy, không nên tự xác định khoảng cách dừng an toàn chỉ dựa vào phạm vi LiDAR.
17. AS-33C có phải là thiết bị an toàn cho người không?
Không nên mặc định.
Một thiết bị có chức năng phát hiện chướng ngại vật chưa đồng nghĩa với việc thiết bị đó là thiết bị bảo vệ an toàn được chứng nhận.
Nếu hệ thống được thiết kế để bảo vệ con người, cần xác nhận các thông tin như:
- Tiêu chuẩn an toàn áp dụng.
- Safety Integrity Level hoặc Performance Level nếu có.
- Loại chức năng bảo vệ.
- Thời gian đáp ứng.
- Khả năng chẩn đoán lỗi.
- Kiến trúc mạch an toàn.
- Chứng nhận của thiết bị.
- Yêu cầu đánh giá rủi ro của toàn bộ máy.
Đây là yêu cầu của toàn bộ hệ thống an toàn, không chỉ riêng cảm biến.
18. MYTECH cung cấp hệ thống Lidar AS-33C
MYTECH – Thiết bị tự động hóa cung cấp các sản phẩm cảm biến và thiết bị tự động hóa phục vụ:
- Nhà máy sản xuất.
- Hệ thống AGV/AMR.
- Kho tự động.
- Logistics.
- Robot công nghiệp.
- Nhà chế tạo máy.
- Nhà tích hợp hệ thống.
- Dây chuyền tự động hóa.
Khi cần báo giá hệ thống Lidar tránh chướng ngại vật AS-33C, khách hàng nên cung cấp:
- Model: AS-33C.
- Số lượng.
- Loại thiết bị cần lắp: AGV, AMR, robot hoặc máy tự hành.
- Tốc độ di chuyển.
- Tải trọng.
- Kích thước thiết bị.
- Khu vực hoạt động.
- Khoảng cách cần phát hiện.
- Loại vật cản cần phát hiện.
- Bộ điều khiển đang sử dụng.
- Yêu cầu giao tiếp.
- Sơ đồ hoặc hình ảnh vị trí lắp đặt nếu có.
MYTECH có thể hỗ trợ đối chiếu model và cấu hình trước khi đặt hàng.
Thời gian hàng tham khảo: 1–2 tuần, tùy model, cấu hình và tình trạng tồn kho.
Website: MYTECH – Thiết bị tự động hóa
19. Câu hỏi thường gặp về hệ thống Lidar AS-33C
1. AS-33C là thiết bị gì?
AS-33C là hệ thống/cảm biến LiDAR dùng cho phát hiện chướng ngại vật, có thể được xem xét trong các ứng dụng AGV, AMR, robot di động và tự động hóa nhà máy.
2. LiDAR hoạt động như thế nào?
LiDAR phát tín hiệu ánh sáng, nhận tín hiệu phản xạ từ vật thể và xử lý dữ liệu để xác định thông tin về vật thể hoặc khoảng cách tùy cấu hình.
3. AS-33C có dùng cho AGV được không?
Có thể xem xét sử dụng AS-33C cho AGV nếu phạm vi phát hiện, giao tiếp, tốc độ đáp ứng và các thông số khác đáp ứng yêu cầu của hệ thống.
4. AS-33C có dùng cho AMR không?
Có thể được xem xét trong kiến trúc AMR để phát hiện vật cản hoặc thu nhận thông tin môi trường, tùy chức năng mà model thực tế hỗ trợ.
5. AS-33C có giúp AGV tránh người không?
Nếu cấu hình và hệ thống được thiết kế để phát hiện người, dữ liệu LiDAR có thể được sử dụng để điều khiển AGV giảm tốc hoặc dừng. Tuy nhiên, không nên mặc định đây là chức năng an toàn được chứng nhận nếu chưa xác nhận tài liệu kỹ thuật và tiêu chuẩn của thiết bị.
6. LiDAR có thể phát hiện pallet và xe nâng không?
Có thể xem xét phát hiện các vật thể này, nhưng khả năng thực tế phụ thuộc vào kích thước, vật liệu, hình dạng, vị trí vật thể và cấu hình cảm biến.
7. AS-33C có kết nối PLC được không?
Khả năng kết nối phụ thuộc vào giao tiếp/ngõ ra của cấu hình thực tế. Cần kiểm tra catalogue và sơ đồ chân trước khi thiết kế hệ thống.
8. Khi mua AS-33C cần cung cấp thông tin gì?
Nên cung cấp model, số lượng, loại AGV/AMR/robot, tốc độ, tải trọng, kích thước thiết bị, khoảng cách phát hiện, loại vật cản, bộ điều khiển và yêu cầu giao tiếp để kiểm tra cấu hình phù hợp.
Hãy là người đầu tiên nhận xét “Hệ thống Lidar tránh chướng ngại vật AS-33C”
Sản phẩm tương tự

Bộ chuyển đổi MOXA TCC-100I V2.2.1

Đầu hàn cáp SM-6E Servo, encoder

Laser LD-A Series

Cáp MR-J3ENCBL-M-H

Cáp MR-J3ENCBL-M-L

Robot Đơn Trục YBSC10

Gripper AF117 Series


Đánh giá
Chưa có đánh giá nào.