

 MITSUBISHI
 ADVANTECH
 PANASONIC
 OMRON
 PC MINI
 DELTA
 INOVANCE
 LEADSHINE
 SAMWON
 YASKAWA
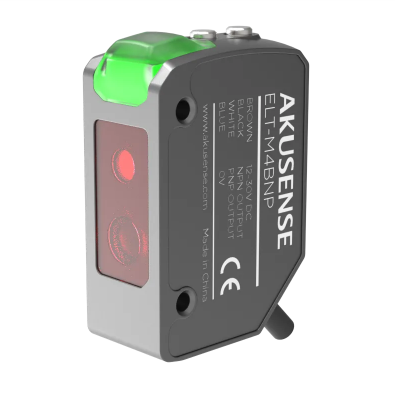
Nguyên lý TOF Loại ELT-M4B4
2.000.000₫
Cảm biến TOF ELT-M4B4 – Nguyên lý Time of Flight, đo khoảng cách và phát hiện vật thể
ELT-M4B4 là model thuộc nhóm cảm biến sử dụng nguyên lý TOF – Time of Flight, được thiết kế để xác định khoảng cách hoặc phát hiện vật thể dựa trên thời gian tín hiệu truyền từ cảm biến đến vật thể và quay trở lại.
Công nghệ Time of Flight được sử dụng trong nhiều hệ thống tự động hóa hiện đại nhờ khả năng xác định vị trí vật thể theo khoảng cách thay vì chỉ dựa trên cường độ ánh sáng phản xạ. Điều này giúp TOF phù hợp với nhiều bài toán như đo khoảng cách, phát hiện sản phẩm, xác định vị trí, kiểm tra chiều cao và điều khiển robot/băng tải.
ELT-M4B4 có thể được xem xét cho các hệ thống Factory Automation, máy kiểm tra, băng tải, robot, máy đóng gói, máy cấp phôi và thiết bị đo khoảng cách tự động.
ELT-M4B4 là gì?
ELT-M4B4 là cảm biến sử dụng nguyên lý TOF – Time of Flight, trong đó cảm biến xác định khoảng cách tới vật thể dựa trên thời gian truyền của tín hiệu.
Hiểu đơn giản:
Cảm biến phát tín hiệu → tín hiệu đến vật thể → phản xạ trở lại → cảm biến đo thời gian → tính khoảng cách.
Nếu gọi:
- t là thời gian tín hiệu đi và về.
- c là vận tốc truyền của tín hiệu.
Khoảng cách có thể được biểu diễn theo công thức:
D = c × t / 2
Chia cho 2 vì tín hiệu thực hiện hai chiều:
Cảm biến → vật thể → cảm biến.
Đây là nguyên lý cơ bản của công nghệ Time of Flight.
TOF – Time of Flight là gì?
TOF (Time of Flight) có nghĩa là thời gian bay/truyền của tín hiệu.
Thay vì chỉ đánh giá vật thể phản xạ ánh sáng mạnh hay yếu, cảm biến TOF sử dụng thời gian tín hiệu truyền đi và quay trở lại để xác định khoảng cách.
Có thể hình dung:
        Vật thể
          █
         ↗ ↘
        /   \
       /     \
      ↓       ↑
   Cảm biến TOF
Cảm biến phát tín hiệu về phía vật thể.
Khi tín hiệu gặp vật thể, một phần tín hiệu phản xạ trở lại cảm biến.
Bộ xử lý bên trong đo thời gian truyền tín hiệu và tính toán khoảng cách.
Nguyên lý hoạt động của ELT-M4B4
Một chu trình đo TOF cơ bản gồm các bước:
Bước 1: Phát tín hiệu
ELT-M4B4 phát tín hiệu về phía vùng cần đo.
Tùy công nghệ cụ thể, TOF có thể sử dụng tín hiệu quang hoặc phương thức truyền tín hiệu phù hợp với thiết kế cảm biến.
Bước 2: Tín hiệu gặp vật thể
Khi tín hiệu chạm vào sản phẩm hoặc bề mặt cần đo, một phần tín hiệu phản xạ trở lại.
Bước 3: Thu tín hiệu phản xạ
Cảm biến nhận tín hiệu phản hồi.
Bước 4: Đo thời gian
Mạch điện tử xác định khoảng thời gian từ lúc phát tín hiệu đến khi nhận được tín hiệu phản hồi.
Bước 5: Tính khoảng cách
Khoảng cách được tính dựa trên thời gian truyền.
Với hệ thống sử dụng ánh sáng, công thức lý thuyết có thể biểu diễn:
D = c × t / 2
Trong đó:
- D: khoảng cách.
- c: vận tốc truyền tín hiệu.
- t: thời gian truyền đi và quay về.
Bước 6: Xuất kết quả
Tùy cấu hình cảm biến, kết quả có thể được sử dụng để:
- Phát hiện vật thể.
- Đo khoảng cách.
- Xác định vị trí.
- Kiểm tra chiều cao.
- Điều khiển máy.
- Đưa tín hiệu về PLC.
Điểm khác biệt giữa TOF và cảm biến quang thông thường
Một số cảm biến quang phản xạ khuếch tán truyền thống xác định vật thể dựa nhiều vào cường độ ánh sáng phản xạ.
Trong khi đó, TOF sử dụng thời gian truyền tín hiệu để xác định khoảng cách.
| Tiêu chí | Cảm biến TOF | Cảm biến phản xạ thông thường |
|---|---|---|
| Nguyên lý chính | Thời gian truyền tín hiệu | Cường độ/tín hiệu phản xạ |
| Thông tin khoảng cách | Có thể xác định | Tùy loại |
| Ảnh hưởng màu sắc | Tùy công nghệ và vật thể | Có thể đáng kể |
| Đo khoảng cách | Phù hợp | Tùy model |
| Phát hiện vật thể | Có | Có |
| Ứng dụng robot | Phù hợp tùy hệ thống | Có |
| Kiểm tra chiều cao | Có thể phù hợp | Tùy model |
Cần lưu ý rằng TOF không có nghĩa là hoàn toàn không bị ảnh hưởng bởi màu sắc, độ phản xạ hoặc môi trường. Khả năng đo thực tế vẫn phụ thuộc vào công nghệ và thông số của từng model.
Đặc điểm nổi bật của ELT-M4B4
1. Sử dụng nguyên lý Time of Flight
Đây là đặc điểm quan trọng nhất của dòng cảm biến này.
Thay vì chỉ xác định “có vật thể hay không”, công nghệ TOF cho phép hệ thống xử lý thông tin liên quan đến khoảng cách.
2. Phù hợp với các ứng dụng đo khoảng cách
ELT-M4B4 có thể được xem xét trong các ứng dụng cần xác định khoảng cách giữa cảm biến và sản phẩm.
Ví dụ:
- Đo chiều cao.
- Xác định vị trí.
- Kiểm tra khoảng cách.
- Phát hiện sản phẩm.
- Kiểm tra mức.
- Theo dõi vị trí vật thể.
3. Phát hiện không tiếp xúc
Cảm biến đo khoảng cách mà không cần tiếp xúc trực tiếp với sản phẩm.
Điều này phù hợp với các sản phẩm:
- Đang chuyển động.
- Có bề mặt dễ trầy xước.
- Có hình dạng không thuận tiện cho cảm biến tiếp xúc.
- Cần đo liên tục.
4. Có thể tích hợp vào hệ thống PLC
Khi loại ngõ ra và điện áp tương thích, tín hiệu từ cảm biến có thể được đưa về PLC để xử lý.
Ví dụ:
ELT-M4B4 → PLC → Servo → Cơ cấu điều chỉnh
hoặc:
ELT-M4B4 → PLC → Băng tải → Cơ cấu phân loại
Thông số kỹ thuật ELT-M4B4
Thông số chính xác của ELT-M4B4 cần được xác nhận theo catalogue của đúng model. Đặc biệt, không nên tự suy đoán khoảng cách đo, điện áp hoặc loại ngõ ra chỉ từ tên sản phẩm.
| Hạng mục | Thông tin |
|---|---|
| Model | ELT-M4B4 |
| Nguyên lý | TOF – Time of Flight |
| Loại sản phẩm | Cảm biến đo khoảng cách/phát hiện vật thể |
| Phương thức đo | Dựa trên thời gian truyền tín hiệu |
| Đối tượng | Vật thể/bề mặt trong vùng đo |
| Khoảng cách đo | Cần xác nhận theo catalogue |
| Độ phân giải | Cần xác nhận theo model |
| Độ chính xác | Cần xác nhận theo catalogue |
| Nguồn cấp | Cần xác nhận theo model |
| Ngõ ra | Cần xác nhận theo phiên bản |
| Thời gian đáp ứng | Cần xác nhận theo catalogue |
| Kiểu kết nối | Cần xác nhận theo model |
| Cấp bảo vệ | Cần xác nhận theo catalogue |
| Nhiệt độ làm việc | Cần xác nhận theo catalogue |
Lưu ý: Với cảm biến TOF, ba thông số cần quan tâm đặc biệt là phạm vi đo, độ chính xác và độ phân giải. Ba thông số này không nên nhầm lẫn với nhau.
Phân biệt phạm vi đo, độ phân giải và độ chính xác
Phạm vi đo
Là khoảng cách mà cảm biến có khả năng thực hiện phép đo theo thông số kỹ thuật.
Ví dụ:
Cảm biến → 100 mm → 500 mm
thì đây có thể là một vùng đo, nhưng giá trị thực tế phải lấy theo catalogue.
Độ phân giải
Cho biết mức thay đổi nhỏ nhất mà hệ thống có thể phân biệt.
Độ phân giải càng nhỏ thì khả năng nhận biết những thay đổi khoảng cách nhỏ càng tốt.
Độ chính xác
Cho biết kết quả đo lệch bao nhiêu so với giá trị thực trong điều kiện quy định.
Một cảm biến có độ phân giải cao không đồng nghĩa với việc độ chính xác tuyệt đối cũng tương ứng.
Ứng dụng của cảm biến TOF ELT-M4B4
1. Đo chiều cao sản phẩm
Cảm biến được đặt phía trên sản phẩm.
Khoảng cách đo được có thể được sử dụng để suy ra chiều cao:
Chiều cao sản phẩm = Khoảng cách chuẩn – Khoảng cách đo
Cách tính thực tế cần xét đến vị trí chuẩn và hình học của hệ thống.
2. Kiểm tra sản phẩm trên băng tải
ELT-M4B4 có thể được sử dụng để xác định sản phẩm đang ở vị trí nào hoặc kiểm tra sự thay đổi khoảng cách.
Ví dụ:
Băng tải → sản phẩm → cảm biến TOF → PLC
PLC có thể sử dụng dữ liệu để điều khiển công đoạn tiếp theo.
3. Kiểm tra chiều cao
Trong dây chuyền sản xuất, cảm biến TOF có thể được xem xét để kiểm tra sản phẩm có đạt chiều cao yêu cầu hay không.
Ví dụ:
Chiều cao trong giới hạn → OK
Chiều cao vượt giới hạn → NG
4. Định vị sản phẩm
Cảm biến có thể cung cấp thông tin khoảng cách để hệ thống xác định vị trí của vật thể.
Ứng dụng trong:
- Máy cấp phôi.
- Máy đóng gói.
- Robot.
- Băng tải.
- Máy lắp ráp.
5. Phát hiện vật thể
Nếu khoảng cách đo thay đổi khi sản phẩm xuất hiện, PLC có thể sử dụng sự thay đổi này để xác định trạng thái:
Không có sản phẩm → khoảng cách nền
Có sản phẩm → khoảng cách thay đổi
6. Robot và tự động hóa
TOF có thể được sử dụng trong một số hệ thống robot để cung cấp thông tin khoảng cách.
Ví dụ:
Cảm biến TOF → PLC/Controller → Robot
Dữ liệu khoảng cách có thể được sử dụng để hỗ trợ robot xác định trạng thái hoặc vị trí của đối tượng, tùy kiến trúc hệ thống.
7. Kiểm tra mức
Trong một số ứng dụng phù hợp, nguyên lý đo khoảng cách có thể được sử dụng để xác định mức vật liệu hoặc sản phẩm trong vùng chứa.
Tuy nhiên, khả năng áp dụng thực tế phụ thuộc vào:
- Bề mặt vật liệu.
- Hình dạng bề mặt.
- Bụi.
- Độ phản xạ.
- Khoảng cách đo.
- Góc lắp đặt.
Ưu điểm của công nghệ TOF
Đo khoảng cách trực tiếp
TOF được thiết kế để khai thác thông tin thời gian truyền tín hiệu, từ đó xác định khoảng cách.
Không tiếp xúc
Có thể đo vật thể mà không cần cơ cấu tiếp xúc.
Phù hợp với vật thể chuyển động
Trong các điều kiện phù hợp, cảm biến có thể thực hiện đo khi sản phẩm di chuyển.
Hỗ trợ tự động hóa
Dữ liệu khoảng cách có thể được đưa vào hệ thống điều khiển để thực hiện các chức năng tự động.
Có nhiều ứng dụng
Từ phát hiện sản phẩm đến đo chiều cao và định vị, TOF có thể được sử dụng trong nhiều bài toán công nghiệp.
Các yếu tố ảnh hưởng đến phép đo TOF
Không nên hiểu rằng cảm biến TOF luôn đo chính xác trong mọi điều kiện.
Màu sắc vật thể
Các bề mặt có đặc tính phản xạ khác nhau có thể tạo ra tín hiệu phản hồi khác nhau.
Độ phản xạ
Bề mặt quá bóng, quá tối hoặc có cấu trúc đặc biệt có thể ảnh hưởng đến tín hiệu.
Góc nghiêng
Nếu bề mặt vật thể nghiêng nhiều, tín hiệu phản xạ có thể không quay trở lại cảm biến theo hướng thuận lợi.
Ánh sáng môi trường
Tùy công nghệ, ánh sáng mạnh hoặc nguồn sáng đặc biệt có thể ảnh hưởng đến khả năng phát hiện.
Bụi và môi trường
Bụi, hơi nước hoặc các hạt trong môi trường có thể ảnh hưởng đến một số hệ thống đo khoảng cách.
Hình dạng vật thể
Bề mặt cong, cạnh sắc hoặc vật thể quá nhỏ có thể ảnh hưởng đến tín hiệu phản hồi.
Hướng dẫn lựa chọn ELT-M4B4
1. Xác định khoảng cách cần đo
Đầu tiên cần đo khoảng cách:
Cảm biến → vật thể gần nhất
và:
Cảm biến → vật thể xa nhất
Sau đó đối chiếu với phạm vi đo của ELT-M4B4.
2. Xác định độ chính xác cần thiết
Ví dụ:
Nếu chỉ cần xác định:
Có sản phẩm / Không có sản phẩm
thì yêu cầu có thể khác hoàn toàn so với:
Đo chiều cao với dung sai rất nhỏ.
3. Xác định tốc độ chuyển động
Nếu sản phẩm chạy nhanh, cần kiểm tra thời gian đáp ứng/tốc độ đo của cảm biến.
4. Kiểm tra bề mặt sản phẩm
Cần xác định sản phẩm:
- Sáng hay tối.
- Bóng hay mờ.
- Kim loại hay nhựa.
- Trong suốt hay đục.
- Phẳng hay cong.
5. Kiểm tra môi trường
Cần xem xét:
- Bụi.
- Hơi nước.
- Dầu.
- Rung động.
- Nhiệt độ.
- Ánh sáng môi trường.
ELT-M4B4 kết nối với PLC
Một hệ thống điển hình:
ELT-M4B4
↓
PLC / Controller
↓
Chương trình xử lý khoảng cách
↓
Servo / Motor / Xy lanh / Robot
Ví dụ với bài toán kiểm tra chiều cao:
- Sản phẩm đến vị trí đo.
- ELT-M4B4 đo khoảng cách.
- PLC nhận tín hiệu.
- PLC tính hoặc xử lý giá trị khoảng cách.
- PLC so sánh với giới hạn cài đặt.
- Nếu đạt → sản phẩm OK.
- Nếu không đạt → sản phẩm NG.
- Cơ cấu phân loại thực hiện thao tác tương ứng.
So sánh TOF với cảm biến tiệm cận
| Tiêu chí | TOF | Cảm biến tiệm cận |
|---|---|---|
| Đo khoảng cách | Có thể | Thường không phải chức năng chính |
| Phát hiện không tiếp xúc | Có | Có |
| Phát hiện kim loại | Có thể tùy công nghệ | Rất phổ biến với cảm biến cảm ứng |
| Đo chiều cao | Phù hợp tùy model | Hạn chế |
| Phát hiện vật thể | Có | Có |
| Ứng dụng đo | Rộng hơn | Thường thiên về phát hiện |
| Phụ thuộc vật liệu | Tùy công nghệ | Đặc biệt với cảm biến cảm ứng |
TOF và cảm biến tiệm cận không hoàn toàn thay thế cho nhau. Nếu ứng dụng chỉ cần xác định có/không, cảm biến tiệm cận có thể phù hợp. Nếu cần thông tin về khoảng cách, TOF có thể là lựa chọn cần xem xét.
So sánh TOF với cảm biến quang BGS
| Tiêu chí | TOF | BGS |
|---|---|---|
| Nguyên lý | Thời gian truyền tín hiệu | Phát hiện theo vùng/khoảng cách |
| Đo khoảng cách | Có thể | Có giới hạn tùy model |
| Phát hiện vật thể | Có | Có |
| Kiểm tra chiều cao | Có thể phù hợp | Có thể phù hợp |
| Phân biệt nền | Tùy thuật toán/công nghệ | Là ưu điểm chính của BGS |
| Độ phức tạp | Tùy model | Thường đơn giản hơn cho phát hiện |
| Ứng dụng | Đo và phát hiện | Chủ yếu phát hiện theo vùng |
Việc lựa chọn cần dựa trên yêu cầu thực tế thay vì chỉ dựa vào tên công nghệ.
Lưu ý khi lắp đặt cảm biến TOF ELT-M4B4
Đặt cảm biến vuông góc với bề mặt khi có thể
Đối với bề mặt phẳng, bố trí phù hợp giúp tín hiệu phản xạ trở lại cảm biến tốt hơn.
Tránh bề mặt quá bóng nếu có thể
Nếu sản phẩm phản xạ mạnh, cần kiểm tra thực tế vị trí và góc lắp đặt.
Cố định cảm biến chắc chắn
Rung động có thể làm thay đổi khoảng cách tham chiếu và ảnh hưởng kết quả.
Kiểm tra nền phía sau
Nếu có nhiều vật thể trong vùng đo, cần xác định đúng đối tượng mà cảm biến cần đo.
Kiểm tra thực tế trước khi sản xuất hàng loạt
Đây là bước quan trọng, đặc biệt khi sản phẩm có bề mặt đặc biệt hoặc yêu cầu đo chính xác.
MYTECH cung cấp cảm biến TOF ELT-M4B4
CÔNG TY TNHH THIẾT BỊ TỰ ĐỘNG HÓA MYTECH cung cấp các loại cảm biến TOF, cảm biến quang, cảm biến BGS, cảm biến khoảng cách và thiết bị tự động hóa công nghiệp cho nhà máy và máy chế tạo.
MYTECH hỗ trợ:
- Tư vấn cảm biến đo khoảng cách.
- Kiểm tra model ELT-M4B4.
- Tư vấn ứng dụng TOF.
- Đối chiếu model thay thế.
- Tư vấn kết nối PLC.
- Tư vấn cảm biến cho băng tải và máy tự động.
- Tìm kiếm model theo hình ảnh hoặc mã sản phẩm.
- Cung cấp thiết bị cho máy OEM.
Để lựa chọn chính xác, khách hàng nên cung cấp khoảng cách cần đo, kích thước và vật liệu sản phẩm, tốc độ chuyển động, yêu cầu độ chính xác và hình ảnh vị trí lắp đặt.
Thông tin đặt hàng ELT-M4B4
Quý khách có nhu cầu mua cảm biến TOF ELT-M4B4 có thể liên hệ MYTECH để kiểm tra model, thông số kỹ thuật và khả năng cung cấp.
Website: MYTECH – Thiết bị tự động hóa
Thời gian hàng tham khảo khoảng 1–2 tuần, tùy model, cấu hình, nguồn hàng và thời điểm đặt hàng.
Khi yêu cầu báo giá, nên cung cấp:
- Model: ELT-M4B4
- Số lượng.
- Khoảng cách cần đo.
- Độ chính xác yêu cầu.
- Kích thước sản phẩm.
- Vật liệu/bề mặt sản phẩm.
- Tốc độ sản phẩm.
- PLC hoặc bộ điều khiển đang sử dụng.
- Hình ảnh vị trí lắp đặt.
FAQ – Câu hỏi thường gặp về ELT-M4B4
1. ELT-M4B4 là cảm biến gì?
ELT-M4B4 là model thuộc nhóm cảm biến sử dụng nguyên lý TOF – Time of Flight, được sử dụng cho các ứng dụng phát hiện vật thể và xác định khoảng cách tùy cấu hình.
2. TOF hoạt động như thế nào?
Cảm biến phát tín hiệu đến vật thể, nhận tín hiệu phản xạ trở lại và đo thời gian truyền đi – quay về. Từ thời gian này, hệ thống tính toán khoảng cách.
3. ELT-M4B4 có đo khoảng cách được không?
Công nghệ TOF được sử dụng để xác định khoảng cách. Phạm vi đo, độ phân giải và độ chính xác cụ thể của ELT-M4B4 cần được xác nhận theo catalogue của model.
4. ELT-M4B4 có dùng để đo chiều cao sản phẩm không?
Có thể xem xét nếu phạm vi đo, độ chính xác và tốc độ đo đáp ứng yêu cầu của ứng dụng. Chiều cao có thể được xác định từ khoảng cách đo so với một mặt phẳng chuẩn.
5. TOF có bị ảnh hưởng bởi màu sắc sản phẩm không?
Có thể. Màu sắc, độ phản xạ, độ bóng và cấu trúc bề mặt có thể ảnh hưởng đến tín hiệu phản hồi tùy công nghệ. Vì vậy nên thử nghiệm với chính sản phẩm thực tế.
6. ELT-M4B4 có kết nối với PLC được không?
Có thể nếu loại ngõ ra, điện áp và giao tiếp của cảm biến tương thích với PLC hoặc bộ điều khiển đang sử dụng. Cần kiểm tra sơ đồ chân trước khi đấu nối.
7. TOF khác BGS như thế nào?
TOF tập trung vào việc sử dụng thời gian truyền tín hiệu để xác định khoảng cách, trong khi BGS được thiết kế để phát hiện vật thể trong một vùng/khoảng cách và hạn chế ảnh hưởng của nền.
8. Làm thế nào để chọn đúng ELT-M4B4?
Cần xác định phạm vi đo, độ chính xác, độ phân giải, tốc độ đo, vật liệu sản phẩm, bề mặt sản phẩm, môi trường và loại tín hiệu cần đưa về PLC. Đây là các yếu tố quan trọng để xác định cảm biến có phù hợp với ứng dụng hay không.
Hãy là người đầu tiên nhận xét “Nguyên lý TOF Loại ELT-M4B4”
Sản phẩm tương tự

Máy hiện sóng PC VDS3102

Basler Lens C12T-4-63-VI

Pelican Classic Rack 5U DE2414-02-27-02

Xi lanh Festo DSBC-32-40-PPVA-N3

Cáp Mitsubishi MR-BKCNS1-15M-H

Máy hiện sóng PC VDS2064

IXHUB 7/10.1 Inch Embedded In Wall Panel Android Linux PC for 86 wall box


Đánh giá
Chưa có đánh giá nào.