

 MITSUBISHI
 ADVANTECH
 PANASONIC
 OMRON
 PC MINI
 DELTA
 INOVANCE
 LEADSHINE
 SAMWON
 YASKAWA
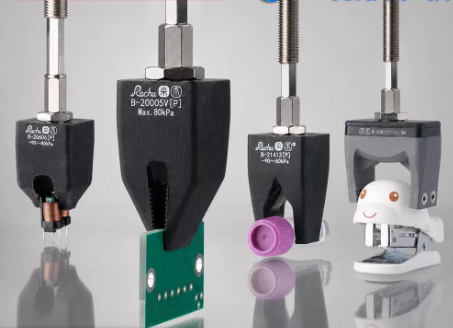
[Cầm nắm hai ngón tay hướng ra ngoài] Kẹp linh hoạt, cốc hút công nghiệp, đầu kẹp khí nén, kẹp khí nén, kẹp chính xác, kẹp thu nhỏ
12.000.000₫
[Cầm nắm hai ngón tay hướng ra ngoài] Kẹp linh hoạt, cốc hút công nghiệp, đầu kẹp khí nén, kẹp khí nén, kẹp chính xác, kẹp thu nhỏ
1. Tổng quan nhanh sản phẩm
Kẹp hai ngón tay hướng ra ngoài là một dạng cơ cấu kẹp chuyên dụng trong tự động hóa, trong đó hai ngón kẹp tạo lực theo hướng từ bên trong ra bên ngoài để giữ sản phẩm. Cấu trúc này đặc biệt hữu ích khi cần kẹp bên trong lỗ, ống, vòng hoặc khoang của chi tiết.
Kết hợp với kẹp linh hoạt, cốc hút công nghiệp, đầu kẹp khí nén và các cơ cấu EOAT, loại kẹp này có thể được sử dụng trong robot công nghiệp, máy tự động, hệ thống Pick & Place và các dây chuyền sản xuất.
Thiết kế thu nhỏ giúp loại cơ cấu này phù hợp với những ứng dụng có không gian lắp đặt hạn chế hoặc cần thao tác với các chi tiết nhỏ, tuy nhiên kích thước và lực kẹp thực tế cần được kiểm tra theo từng model.
Thông tin tổng quan
| Hạng mục | Thông tin |
|---|---|
| Loại sản phẩm | Kẹp hai ngón tay hướng ra ngoài |
| Nguyên lý kẹp | Kẹp từ bên trong ra ngoài |
| Cơ cấu tác động | Có thể sử dụng khí nén tùy cấu hình |
| Đặc điểm | Nhỏ gọn, chính xác, linh hoạt |
| Kết hợp | Càng kẹp, ngón kẹp, cốc hút, EOAT |
| Thiết bị tích hợp | Robot, cobot, máy tự động |
| Đối tượng kẹp | Chi tiết có lỗ, khoang hoặc bề mặt bên trong phù hợp |
| Ứng dụng | Gắp, giữ, định vị, chuyển sản phẩm |
| Thông số cụ thể | Tùy model/cấu hình |
2. Kẹp hai ngón tay hướng ra ngoài là gì?
Kẹp hai ngón tay hướng ra ngoài là cơ cấu kẹp sử dụng hai ngón kẹp chuyển động theo hướng ngược nhau để tạo lực giữ lên bề mặt bên trong của sản phẩm.
Ví dụ, nếu sản phẩm có một lỗ tròn:
Ngón kẹp → đưa vào trong lỗ → mở sang hai phía → tiếp xúc thành lỗ → giữ sản phẩm
Đây là phương pháp internal gripping – kẹp bên trong.
So với kẹp ngoài thông thường, cơ cấu này có ưu điểm là không cần chiếm nhiều không gian bên ngoài sản phẩm.
Nguyên lý hoạt động
Quy trình cơ bản:
- Hai ngón kẹp ở trạng thái thu vào.
- Cơ cấu đưa ngón kẹp vào lỗ hoặc khoang của sản phẩm.
- Hai ngón kẹp mở ra hai phía.
- Bề mặt ngón kẹp tiếp xúc với thành bên trong.
- Lực ma sát hoặc lực cơ học giữ sản phẩm.
- Robot hoặc máy tự động di chuyển sản phẩm.
- Khi đến vị trí đặt, hai ngón kẹp thu lại.
- Sản phẩm được giải phóng.
3. Đặc điểm nổi bật của kẹp hai ngón hướng ra ngoài
3.1. Kẹp sản phẩm từ bên trong
Đây là đặc điểm quan trọng nhất của loại kẹp này.
Cơ cấu phù hợp với các sản phẩm có:
- Lỗ tròn.
- Lỗ oval.
- Ống.
- Vòng.
- Hốc.
- Khoang bên trong.
- Chi tiết dạng cốc.
- Chi tiết dạng trụ rỗng.
Tuy nhiên, hình dạng và kích thước lỗ phải phù hợp với hành trình cũng như kích thước ngón kẹp.
3.2. Thiết kế nhỏ gọn
Các loại kẹp thu nhỏ được sử dụng khi không gian thao tác hạn chế.
Ví dụ:
- Robot thao tác với linh kiện nhỏ.
- Máy lắp ráp điện tử.
- Cơ cấu Pick & Place nhỏ.
- Máy kiểm tra.
- Máy cấp phôi.
- Cơ cấu tự động trong không gian hẹp.
Thiết kế nhỏ gọn giúp giảm kích thước tổng thể của EOAT, nhưng cần cân đối với yêu cầu về lực kẹp và tải trọng sản phẩm.
3.3. Kẹp chính xác
Trong các ứng dụng tự động hóa, độ ổn định của vị trí sản phẩm có vai trò quan trọng.
Kẹp hai ngón hướng ra ngoài có thể hỗ trợ:
- Định vị sản phẩm.
- Giữ sản phẩm trong quá trình di chuyển.
- Căn chỉnh chi tiết.
- Đưa sản phẩm đến vị trí lắp ráp.
- Giữ chi tiết trong quá trình kiểm tra.
Độ chính xác thực tế phụ thuộc vào độ chính xác cơ khí của kẹp, độ cứng của hệ thống, dung sai sản phẩm và điều kiện vận hành.
4. Kết hợp kẹp khí nén và cốc hút công nghiệp
Trong hệ thống tự động hóa, kẹp khí nén và cốc hút chân không có thể được sử dụng độc lập hoặc kết hợp tùy theo yêu cầu ứng dụng.
Kẹp khí nén
Kẹp khí nén tạo lực giữ bằng chuyển động cơ khí của các ngón kẹp.
Phù hợp với:
- Chi tiết có lỗ.
- Sản phẩm cần giữ từ hai phía.
- Linh kiện cần định vị.
- Chi tiết có hình dạng phù hợp với ngón kẹp.
Cốc hút chân không
Cốc hút giữ sản phẩm thông qua lực chân không.
Phù hợp với các bề mặt:
- Phẳng.
- Nhẵn.
- Không quá xốp.
- Có khả năng tạo kín với cốc hút.
Hiệu quả của cốc hút phụ thuộc vào nhiều yếu tố như đường kính cốc, mức chân không, độ kín bề mặt, độ nhám và độ xốp của vật liệu.
Kết hợp hai phương pháp
Một số EOAT có thể sử dụng:
Kẹp khí nén + Cốc hút + Cảm biến
để tăng khả năng giữ hoặc kiểm soát sản phẩm trong những ứng dụng đặc biệt.
5. Kẹp hai ngón hướng ra ngoài và kẹp ngoài khác nhau như thế nào?
| Tiêu chí | Kẹp hướng ra ngoài | Kẹp hướng vào trong |
|---|---|---|
| Vị trí tiếp xúc | Bên trong sản phẩm | Bên ngoài sản phẩm |
| Hướng lực | Từ trong ra ngoài | Từ ngoài vào trong |
| Sản phẩm phù hợp | Có lỗ/khoang | Có bề mặt ngoài phù hợp |
| Chiếm không gian bên ngoài | Thấp hơn trong nhiều ứng dụng | Có thể lớn hơn |
| Khả năng định vị | Tốt nếu lỗ có độ chính xác phù hợp | Phụ thuộc hình dạng ngoài |
| Ứng dụng | Ống, vòng, chi tiết rỗng | Hộp, chi tiết, linh kiện |
| Tích hợp robot | Có | Có |
Việc lựa chọn phương pháp kẹp cần dựa trên hình dạng thực tế của sản phẩm thay vì chỉ dựa vào tên gọi của cơ cấu.
6. Ứng dụng trong robot và EOAT
Kẹp hai ngón hướng ra ngoài có thể được tích hợp ở cuối cánh tay robot.
Cấu hình cơ bản:
Robot → Adapter → Kẹp khí nén → Hai ngón kẹp → Sản phẩm
Nếu sử dụng thêm cốc hút:
Robot → Adapter → Bộ kẹp → Cốc hút/Ngón kẹp → Sản phẩm
Các hệ thống này có thể được sử dụng trong:
Pick & Place
Robot lấy sản phẩm từ vị trí cấp phôi và đặt sang vị trí khác.
Lắp ráp tự động
Kẹp giữ chi tiết trong quá trình đưa vào vị trí lắp ráp.
Cấp phôi
Sử dụng kẹp để lấy chi tiết từ khay hoặc băng tải.
Phân loại sản phẩm
Robot có thể sử dụng đầu kẹp để lấy và phân loại sản phẩm theo từng nhóm.
Kiểm tra sản phẩm
Kẹp giữ sản phẩm cố định trong quá trình camera hoặc cảm biến thực hiện kiểm tra.
7. Ứng dụng của kẹp thu nhỏ
Kẹp thu nhỏ đặc biệt hữu ích trong các hệ thống có kích thước nhỏ.
Một số ứng dụng tiêu biểu:
- Linh kiện điện tử.
- Chi tiết cơ khí nhỏ.
- Vòng và bạc.
- Ống nhỏ.
- Linh kiện nhựa.
- Chi tiết lắp ráp chính xác.
- Thiết bị y tế tùy yêu cầu.
- Máy tự động mini.
- Cơ cấu robot nhỏ.
- Cobot với EOAT nhỏ gọn.
Khi làm việc với các linh kiện nhỏ, cần kiểm tra lực kẹp để tránh biến dạng hoặc làm hư sản phẩm.
8. Cách lựa chọn kẹp hai ngón hướng ra ngoài
8.1. Xác định đường kính hoặc kích thước lỗ
Đây là thông số rất quan trọng.
Cần đo:
- Đường kính trong.
- Chiều sâu lỗ.
- Dung sai lỗ.
- Hình dạng thành lỗ.
- Độ cứng của vật liệu.
Ngón kẹp phải có kích thước phù hợp để có thể đưa vào sản phẩm và mở ra tạo lực giữ.
8.2. Xác định khối lượng sản phẩm
Cần xác định tổng tải mà kẹp phải giữ.
Ngoài trọng lượng sản phẩm, nên tính thêm:
- Gia tốc robot.
- Tốc độ di chuyển.
- Hướng chuyển động.
- Rung động.
- Hệ số an toàn.
8.3. Xác định vật liệu bề mặt
Vật liệu tiếp xúc ảnh hưởng đến lực ma sát và khả năng giữ sản phẩm.
Cần xem xét:
- Kim loại.
- Nhựa.
- Cao su.
- Thủy tinh.
- Gốm.
- Vật liệu phủ bề mặt.
8.4. Xác định phương pháp tác động
Tùy thiết kế, hệ thống có thể sử dụng:
- Khí nén.
- Điện.
- Cơ cấu truyền động.
- Cơ cấu tích hợp với bộ truyền động chủ động.
Nếu nhà máy đã có hệ thống khí nén, kẹp khí nén thường thuận tiện trong việc tích hợp vào máy và robot.
9. Những yếu tố cần kiểm tra trước khi sử dụng
Trước khi đưa kẹp vào sản xuất, nên kiểm tra:
Lực kẹp
Lực phải đủ để giữ sản phẩm trong toàn bộ chu trình robot.
Hành trình ngón kẹp
Hành trình phải phù hợp với kích thước lỗ hoặc khoang của sản phẩm.
Tốc độ đóng/mở
Tốc độ quá cao có thể gây va đập hoặc làm biến dạng sản phẩm.
Độ chính xác
Đối với ứng dụng lắp ráp, cần đánh giá độ lặp lại của cơ cấu và dung sai sản phẩm.
Khả năng chịu tải
Không nên sử dụng kẹp vượt quá giới hạn tải của nhà sản xuất.
Môi trường làm việc
Nếu làm việc trong môi trường nhiệt độ cao, bụi, dầu hoặc hóa chất, cần kiểm tra vật liệu và cấp bảo vệ của từng model.
10. Lợi ích khi sử dụng kẹp hai ngón hướng ra ngoài
Tiết kiệm không gian
Kẹp sản phẩm từ bên trong giúp giảm yêu cầu về không gian xung quanh sản phẩm trong nhiều ứng dụng.
Phù hợp với chi tiết dạng rỗng
Đặc biệt hữu ích với các sản phẩm dạng ống, vòng hoặc có lỗ.
Dễ tích hợp robot
Có thể thiết kế thành một bộ EOAT nhỏ gọn.
Hỗ trợ định vị sản phẩm
Việc tiếp xúc với thành trong có thể hỗ trợ giữ và định vị chi tiết trong quá trình vận chuyển.
Phù hợp với nhiều hệ thống tự động
Có thể ứng dụng cho robot, cobot, máy tự động và các cơ cấu Pick & Place.
11. Đối tượng sử dụng phù hợp
Loại kẹp linh hoạt hai ngón hướng ra ngoài phù hợp với:
- Nhà máy sản xuất linh kiện.
- Nhà máy điện tử.
- Nhà máy cơ khí.
- Nhà máy nhựa.
- Nhà máy lắp ráp.
- Dây chuyền đóng gói.
- Máy tự động.
- Máy cấp phôi.
- Robot công nghiệp.
- Robot cộng tác.
- Đơn vị chế tạo máy.
- Đơn vị tích hợp robot.
- Đơn vị tích hợp hệ thống tự động hóa.
12. Chính sách & cam kết từ MYTECH
MYTECH – Thiết bị tự động hóa cung cấp các thiết bị phục vụ tự động hóa nhà máy, chế tạo máy và hệ thống robot.
MYTECH có thể hỗ trợ khách hàng:
- Tư vấn lựa chọn loại kẹp.
- Kiểm tra kích thước sản phẩm.
- Tư vấn kẹp trong hoặc kẹp ngoài.
- Tư vấn kẹp khí nén.
- Tư vấn cốc hút chân không.
- Tư vấn ngón kẹp và càng kẹp.
- Tư vấn cấu hình EOAT.
- Kiểm tra khả năng tích hợp với robot.
- Hỗ trợ tài liệu kỹ thuật khi có sẵn.
- Hỗ trợ đặt hàng theo nhu cầu dự án.
Đối với các ứng dụng yêu cầu kẹp chính xác, kẹp thu nhỏ hoặc làm việc ở môi trường đặc biệt, khách hàng nên cung cấp hình ảnh và kích thước sản phẩm để lựa chọn cấu hình phù hợp.
13. Thông tin đặt hàng
Khi yêu cầu báo giá kẹp hai ngón hướng ra ngoài, khách hàng nên cung cấp:
- Model sản phẩm nếu đã có.
- Đường kính hoặc kích thước lỗ cần kẹp.
- Chiều sâu lỗ.
- Khối lượng sản phẩm.
- Hình ảnh sản phẩm.
- Vật liệu sản phẩm.
- Áp suất khí nén nếu sử dụng kẹp khí.
- Tốc độ chu kỳ.
- Robot hoặc máy dự kiến tích hợp.
- Số lượng cần mua.
Thời gian giao hàng tham khảo khoảng 1–2 tuần, tùy model, cấu hình, tình trạng hàng và thời điểm đặt hàng.
Website tham khảo và đặt hàng:
14. Câu hỏi thường gặp
1. Kẹp hai ngón hướng ra ngoài hoạt động như thế nào?
Hai ngón kẹp được đưa vào bên trong lỗ hoặc khoang của sản phẩm, sau đó mở ra hai phía để tạo lực tiếp xúc với thành bên trong và giữ sản phẩm.
2. Kẹp hướng ra ngoài dùng cho sản phẩm nào?
Phù hợp với các chi tiết có lỗ hoặc khoang như ống, vòng, bạc, chi tiết dạng trụ rỗng và các sản phẩm có cấu trúc bên trong phù hợp.
3. Kẹp hai ngón có dùng cho robot được không?
Có. Kẹp có thể được tích hợp vào EOAT của robot hoặc cobot nếu giao diện lắp đặt, tải trọng và thông số kẹp phù hợp.
4. Kẹp khí nén có cần hệ thống khí nén riêng không?
Có. Nếu là phiên bản khí nén, hệ thống cần có nguồn khí và các thành phần điều khiển phù hợp như van, bộ lọc – điều áp và đường ống.
5. Có thể kết hợp kẹp với cốc hút không?
Có thể trong một số thiết kế EOAT. Cốc hút và kẹp cơ khí có thể được sử dụng kết hợp khi ứng dụng cần tăng khả năng giữ hoặc thao tác với nhiều dạng sản phẩm.
6. Kẹp thu nhỏ có phù hợp với linh kiện nhỏ không?
Có thể phù hợp, đặc biệt khi không gian lắp đặt hạn chế. Tuy nhiên cần kiểm tra kích thước ngón kẹp, hành trình và lực kẹp để tránh gây hư hỏng linh kiện.
7. Làm thế nào để lựa chọn lực kẹp?
Cần dựa trên khối lượng sản phẩm, gia tốc robot, hệ số ma sát, hướng di chuyển, vị trí trọng tâm và hệ số an toàn. Không nên chỉ dựa vào trọng lượng tĩnh của sản phẩm.
8. MYTECH có thể tư vấn loại kẹp phù hợp không?
Có. Khách hàng có thể gửi hình ảnh sản phẩm, kích thước lỗ, khối lượng, vật liệu và yêu cầu thao tác. MYTECH sẽ hỗ trợ xác định phương án kẹp phù hợp hơn.
Hãy là người đầu tiên nhận xét “[Cầm nắm hai ngón tay hướng ra ngoài] Kẹp linh hoạt, cốc hút công nghiệp, đầu kẹp khí nén, kẹp khí nén, kẹp chính xác, kẹp thu nhỏ”
Sản phẩm tương tự

Máy hiện sóng PC VDS3102

IXHUB 7Inch Commercial Android Linux Intelligent Display Allwinner A133P IPS Wide View Angle Monitor Embbed laptop for Robot

Robot Đơn Trục YBSC10

Cáp Mitsubishi MR-BKCNS1-5M-H

Cáp MR-J3ENCBL-M-H

Akusense PT-H41E

Gripper AF117 Series


Đánh giá
Chưa có đánh giá nào.